
十几年前的风机图纸上,调速就是一根信号线:控制器出来一个 0-10V 或者一个 PWM,进风机插头,10% 停、90% 全速,中间线性。今天翻开新项目的电气清单,这根线有的变成了 Modbus 的双绞线,有的变成了 CAN 的差分对,而在大量仍在量产的设备上,它并没有变。
于是画图的人会被问一句:这根线,今天该画成什么?
常见的回答是「0-10V 便宜、Modbus 通用、CAN 高级」。这个回答在十年前基本成立,现在不够用了,因为它把四个不同层级的东西放上了同一个天平。
先把结论摆出来
- 单台或两三台风机,只需要设定转速:0-10V 或 PWM,看你的控制器能输出哪一种。
- 有 PLC,要读转速、电流、温度、故障码:Modbus RTU(RS485)。
- 多台风机要同步、故障要分级,或者在 400VDC 以上的高压平台上:CAN FD。
- 车规 LIN 项目:本站标准品不提供,需要 OEM 定制件。
其余组合,以及每种选择的代价,下面逐条拆。
一、六个接口,四个层级
争论往往没有结论,通常是因为把「一个电平」和「一张网络」当成了同一类东西。先看它们各自的位置:
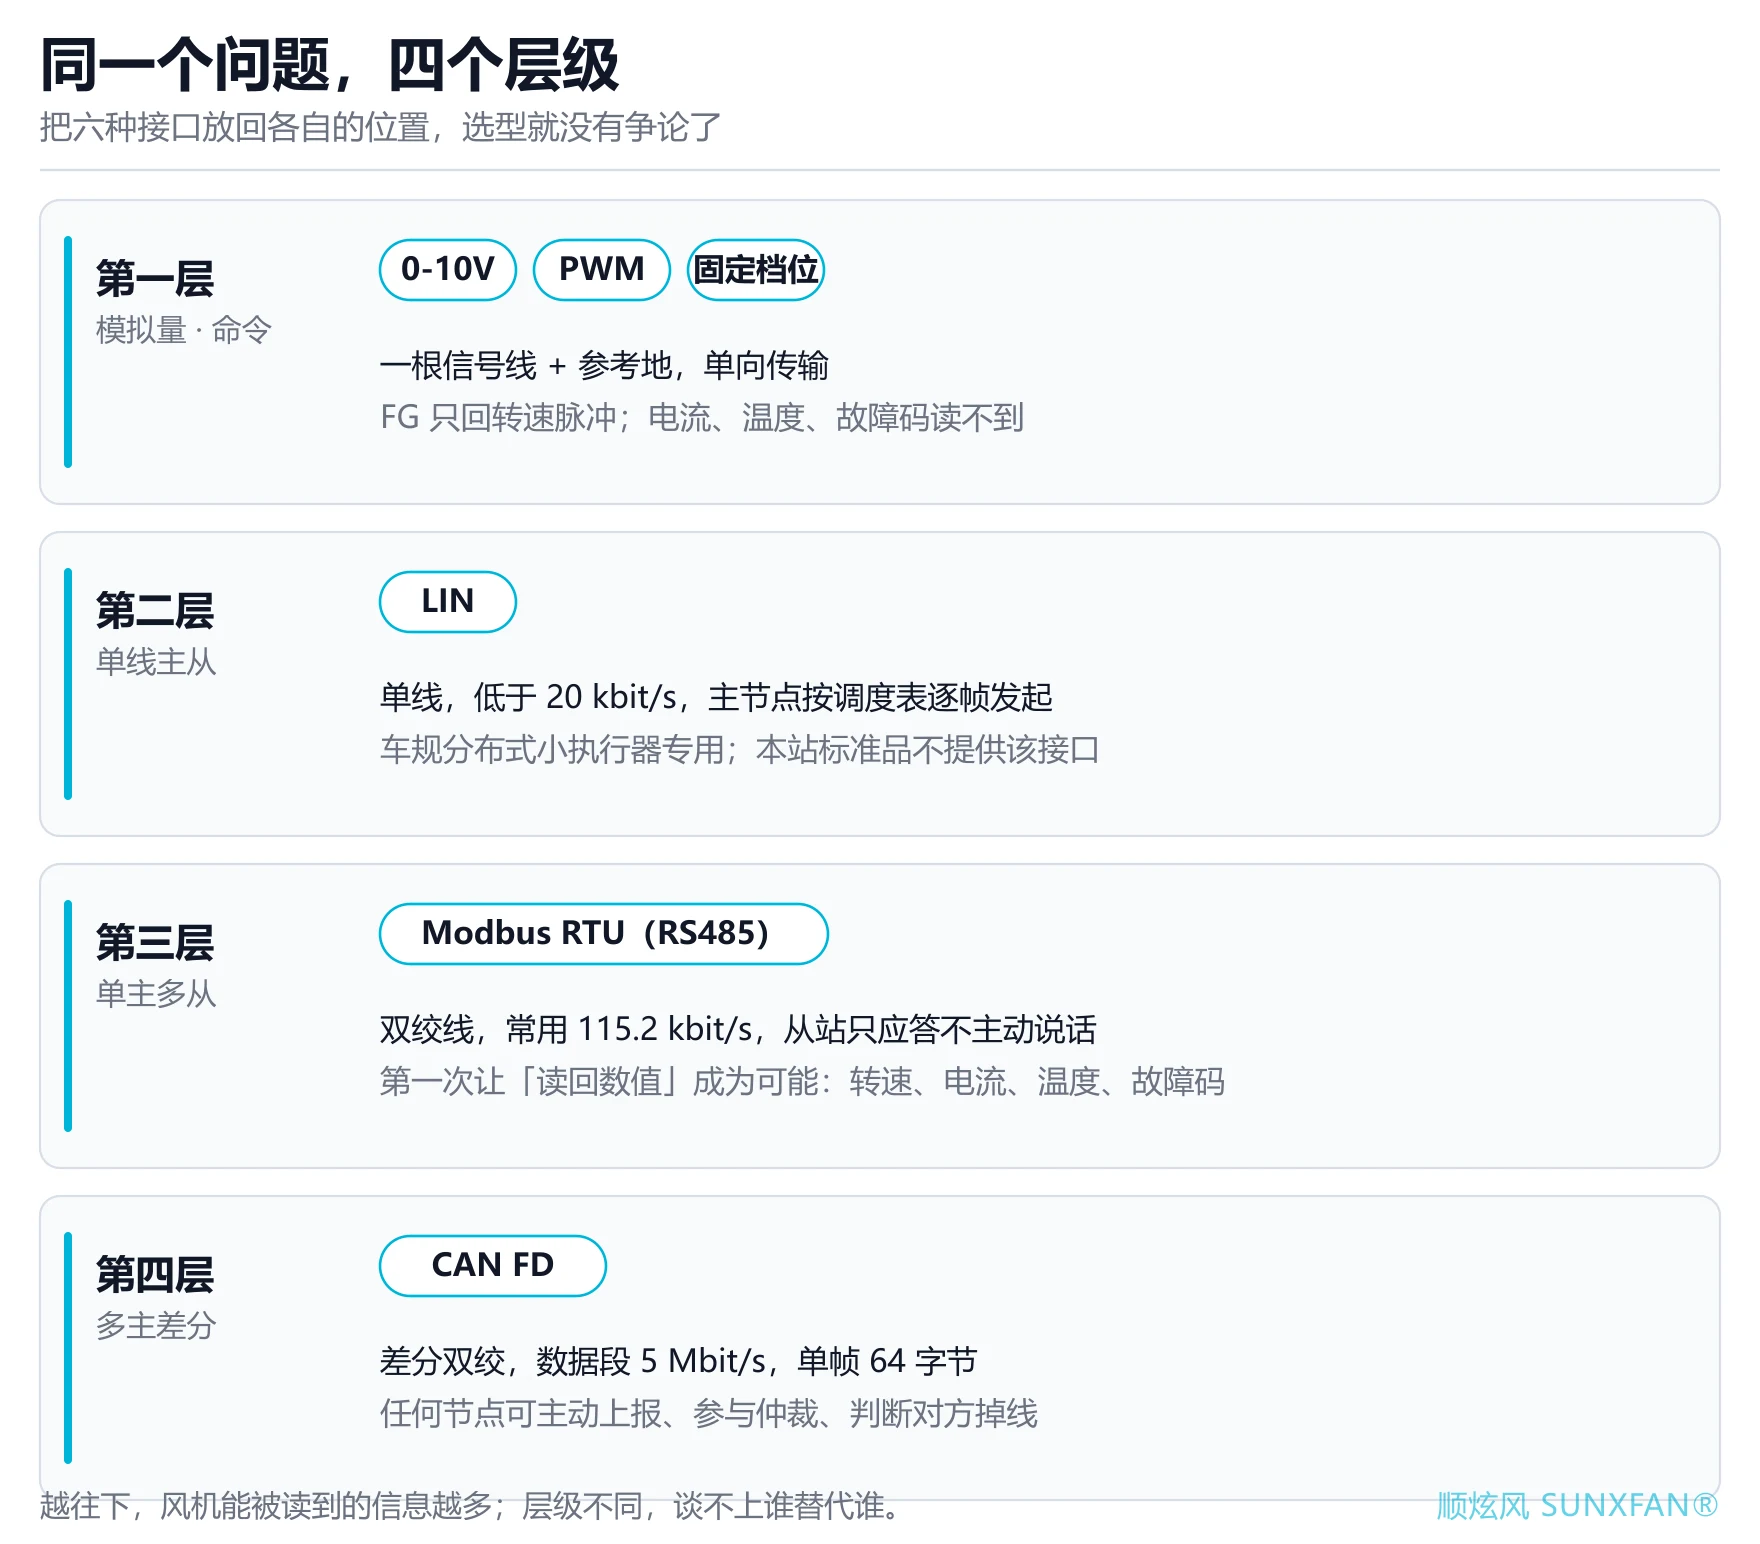
0-10V 是一段电压
没有地址、没有帧头、没有校验和。风机侧的全部「协议」就是一个分压网络加一次 AD 采样,传的是一个标量:此刻需要多高的转速。线断了就是 0V,等于下发「停」——这是它最需要提前处理的失效模式。
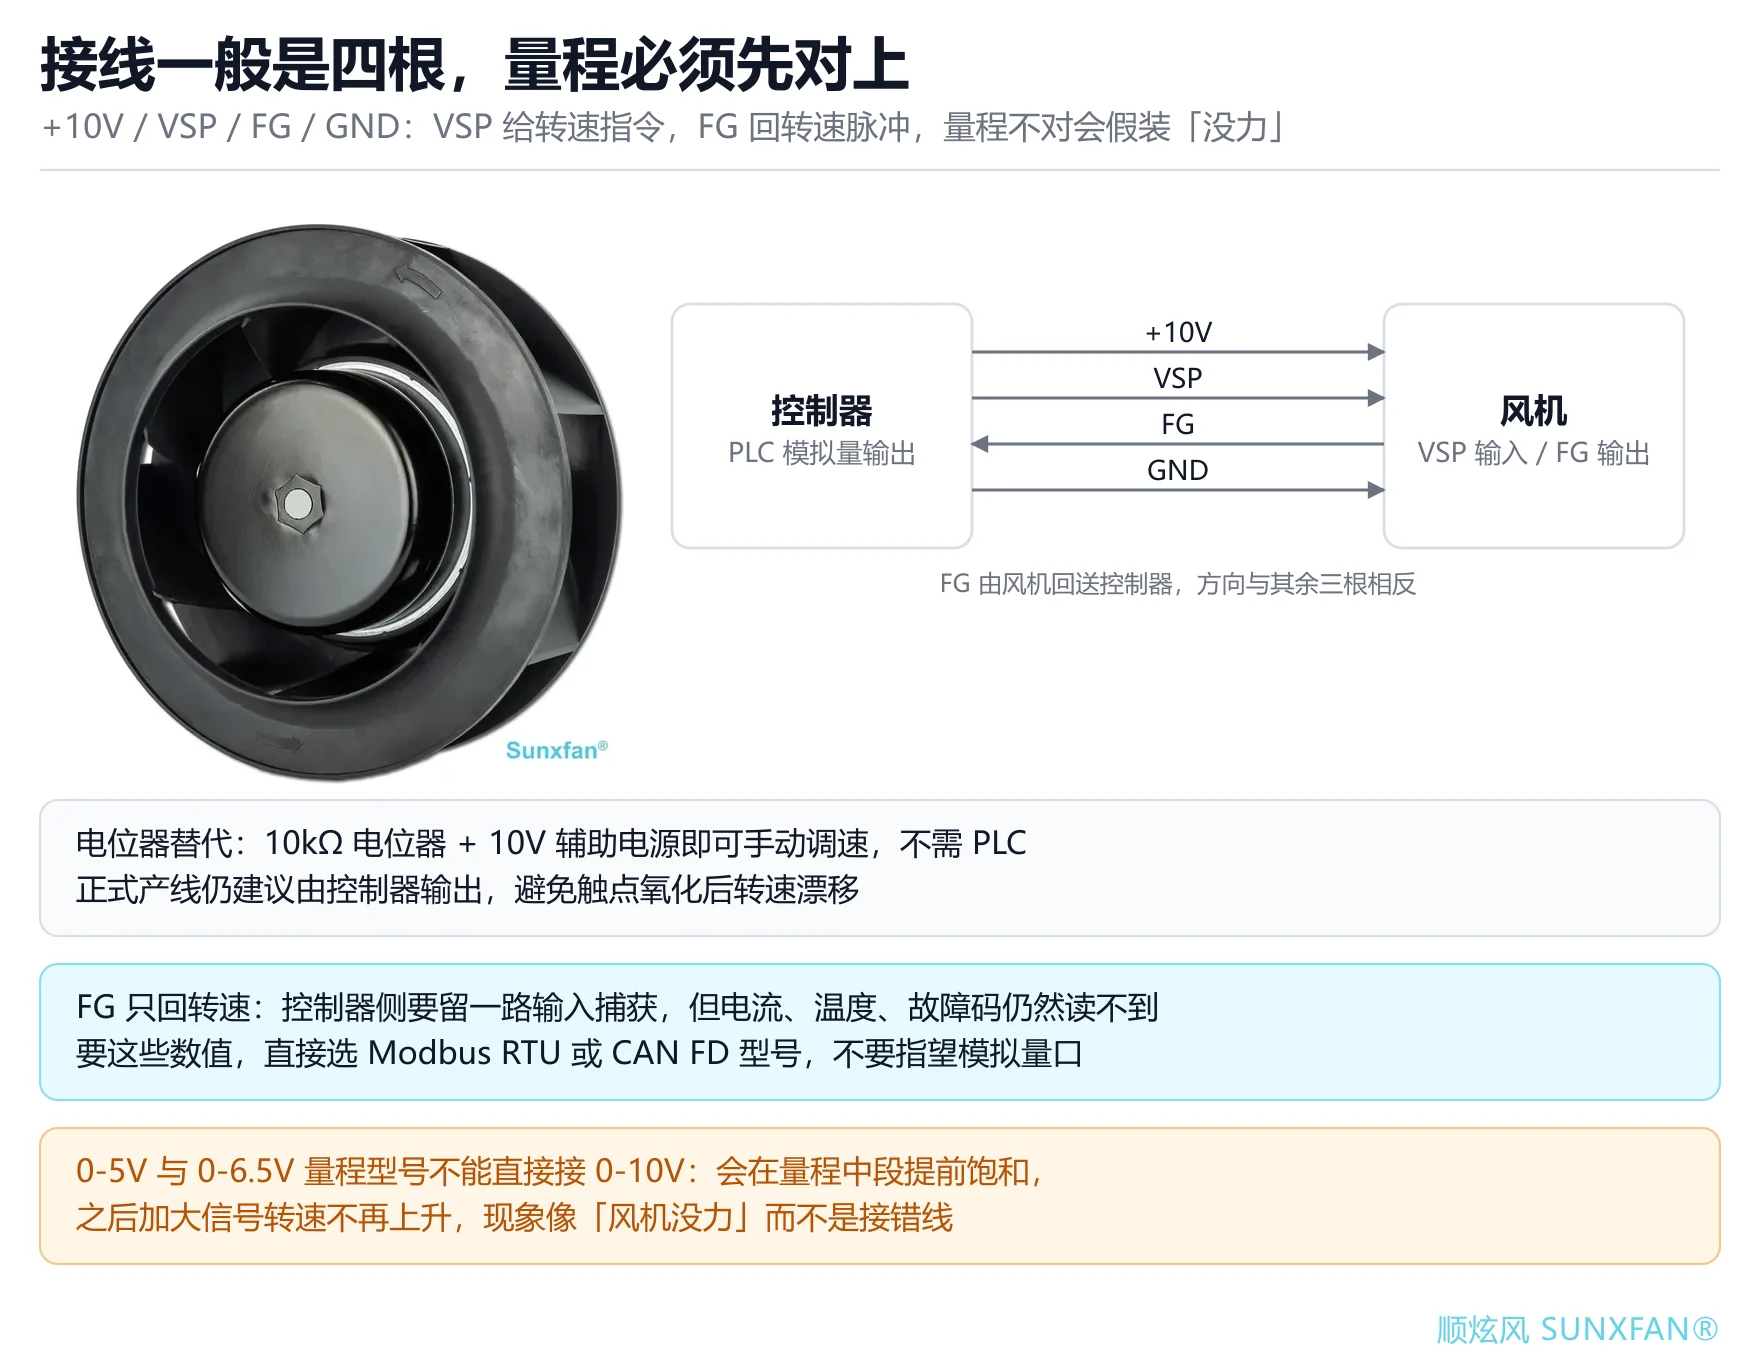
唯一能回传的是 FG:一路转速脉冲,风机转一圈给出固定数量的方波,控制器用输入捕获换算成实际转速。它给得了转速,给不了电流、温度与故障码。
PWM 是一个占空比
同样是一个标量,只是把幅值编码成了时间比例。它的好处是抗干扰:干扰改变的是电平,不容易改变一个周期内高电平占的比例,所以长线传输比 0-10V 稳。代价是它需要一个频率基准,控制器与风机对频率窗口的约定必须对上,否则读数会漂。
固定档位不是低端,是免标定
本站有 55 个型号支持 3 速、26 个支持 4 速。它本质上是若干预设占空比,用一组开关量或几个离散电平切换。在只需要「低/中/高」三档风量的机组上,它比无级调速更省事:不需要标定,不需要 PLC 的模拟量模块,接错线也不会损坏风机。
LIN 是车规的单线主从总线
前三种都是模拟量,从 LIN 开始才进入「总线」。LIN 全称 Local Interconnect Network,是为车内分布式小执行器专门设计的一套低成本方案,和 CAN 出自同一个需求背景,但定位完全不同。
它的结构可以拆成四点:
- 单根信号线加地,12V 逻辑电平,最高速率 20 kbit/s,比 CAN 低两个数量级。
- 严格的主从:一个主节点按预先排好的调度表逐帧发起,从节点只能应答,没有仲裁,也不存在两个节点同时抢线的情况。
- 帧结构固定:同步间隔(break)、同步场、受保护的标识符、1–8 字节数据、校验和。规范上限通常按 16 个从节点算,工程实践一般控制在 12 个以内。
- 成本极低:现代电机控制芯片常把 LIN 收发器直接集成进去,相对纯模拟量方案,边际成本只剩一根线和主节点侧的一路通道。
判断它值不值得用,可以看两个前提:这台风机的控制律是否已经下沉到风机自己身上(需要自己算,才需要能对话),以及整车是否要按风机级数据做诊断和标定。两条都成立时,LIN 划算;只成立一条,模拟量更省。
本站为什么一个型号都不做 LIN。 工业设备的总线已经由 PLC 或网关主导,风机往往只有一台到几台,既不需要被主节点按调度表轮询,也没有「必须挂在同一条车规线束上」的约束。同样处在低成本档位,Modbus RTU 提供了更高的速率、更成熟的组态工具和现成的诊断生态。所以在站内 121 个型号里,LIN 的支持数是 0。接口要按你所在系统的实际架构来选,不是按某个行业的热词来。
Modbus RTU 是一张单主多从总线
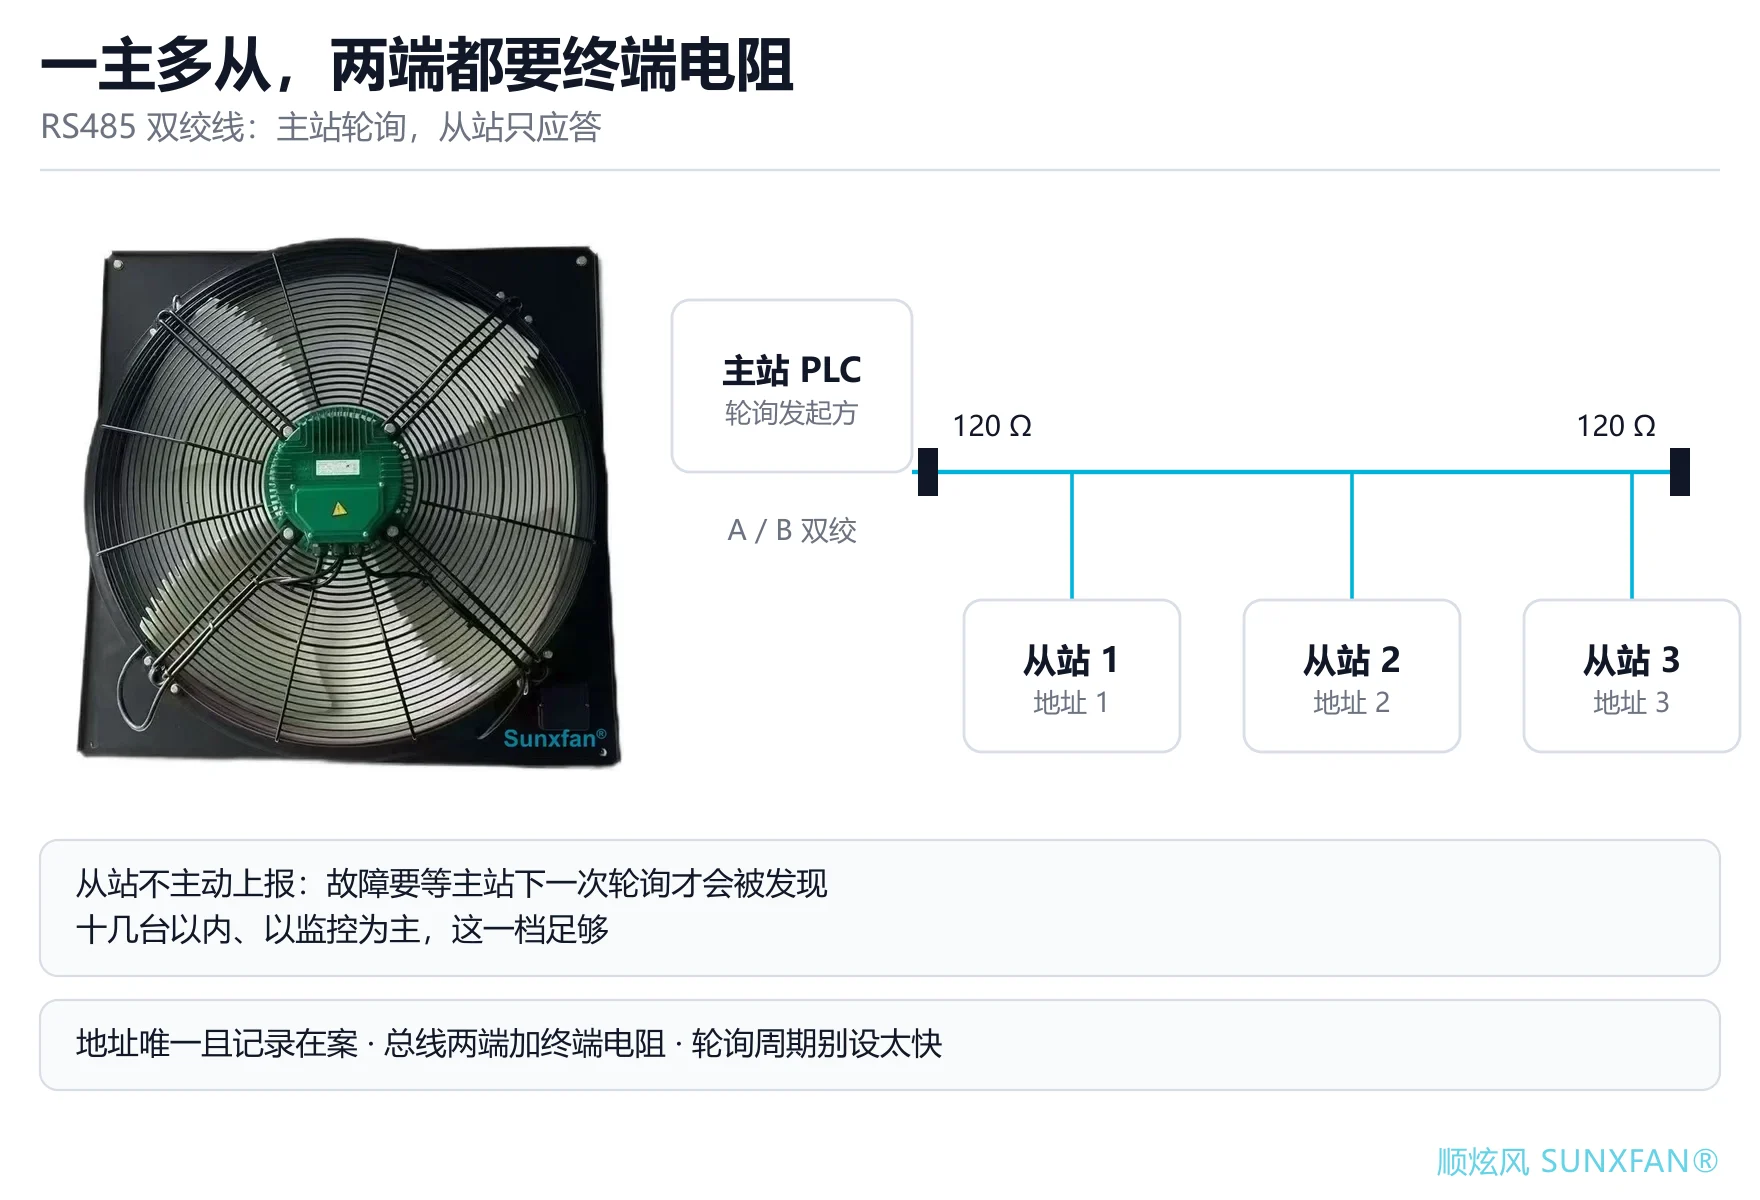
RS485 双绞线,一主多从,从站只应答不主动说话。常用 115.2 kbit/s,需要手工分配地址、需要终端电阻。它第一次让「读回数值」成为可能:现在多少转、电流多大、有没有故障。
需要注意它与 LIN 的区别:两者都是主从,但 LIN 是单线、低速、面向芯片级成本;Modbus RTU 是差分双绞、速率高两个数量级、面向机柜与产线。工业场景里说的「上总线」,绝大多数是后者。
CAN FD 是另一套责任模型
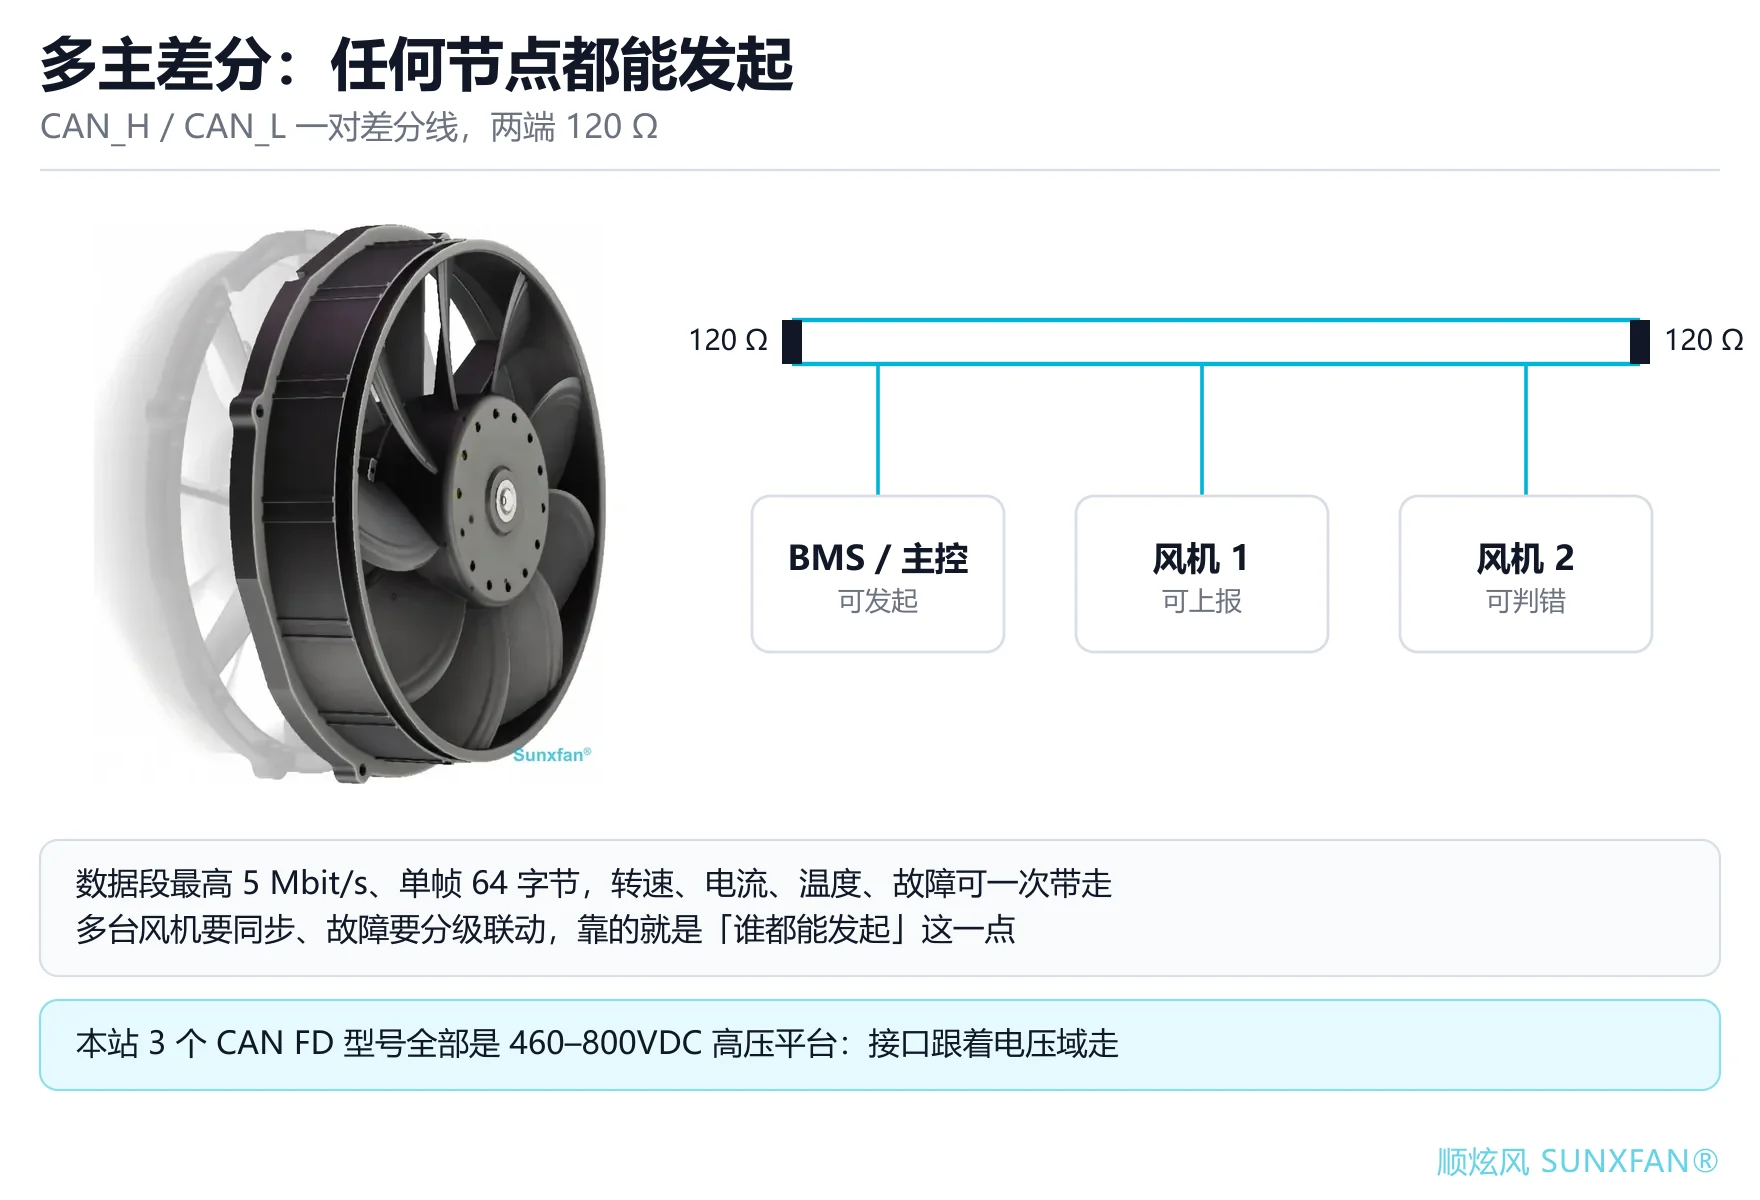
它不是「更快的 Modbus」。双线差分、多主仲裁、硬件级错误检测与重传,数据段最高 5 Mbit/s、单帧 64 字节(Classic CAN 只有 8 字节)。任何节点都能主动上报、都能参与仲裁、都能判断对方掉线。这不是通信能力更强,而是责任边界不同:谁都可以发起,谁都不必等主站轮询。
二、真正的分界线:这台风要不要「说话」
把六种接口翻译成交互模型,只有三档:
| 交互模型 | 接口 | 你能做什么 | 你读不到什么 |
|---|---|---|---|
| 命令 | 0-10V、PWM、固定档位 | 告诉它多快;FG 回转速脉冲 | 电流、温度、故障码、固件版本(转速可由 FG 读出) |
| 会话(单线) | LIN | 主节点按调度表逐帧询问,从节点应答 | 主动上报;节点数受调度表限制 |
| 会话(双绞) | Modbus RTU | 问一句答一句,可追问 | 主动上报(从站不主动说话) |
| 协商 | CAN FD | 谁都能发起、能广播、能判错、能判断对方掉线 | —— |
选型的真问题从来不是「哪个接口好」,而是两个:
- 需不需要知道这台风「怎么了」,而不只是「转没转」? —— 这决定带宽需求。
- 热安全的最后一道判断,放在风机里,还是放在控制器里? —— 这决定责任边界。
接口就是这条边界的物理形态。后面所有「最优解」,都是从这两个答案倒推出来的。
需要提醒一句:模拟量型号能回传的只有 FG 转速脉冲。要读电流、温度、故障码或固件版本,必须选带 Modbus 或 CAN FD 的型号;在纯模拟量型号上外挂电流互感器或柜内温度传感器去反推,是另一种方案,但那是你自己的测量链路,不是风机本身提供的。
三、六种接口逐条拆
0-10V:最省事,也最容易被线阻和量程影响
先说接线。常见接法是四根:+10V、VSP、FG、GND。VSP 是转速指令输入,接 0-10V 直流电平或 PWM 占空比都行;FG 是转速反馈脉冲,方向与其余三根相反,控制器侧要留一路输入捕获;GND 是信号参考地,必须取自风机的信号地。
接好之后有两个隐患才暴露出来。
量程必须对上。 本站 107 个型号支持 0-10V/PWM,另有 24 个是 0-5V 量程、25 个是 0-6.5V 量程。把 0-10V 信号接到 0-5V 量程的型号上,转速会在指令走到一半时就不再上升——现象是「风机没力」,而不是「接错线」,很容易被误判成选型偏小。
长线要按模拟量对待。 高阻输入不消耗电流,但线越长、干扰耦合越多;走线要和动力线分开,超过几米建议用屏蔽双绞,屏蔽层单端接地。参考地必须取自风机的信号地,不要接到机柜的功率地上——两处地电位差会直接叠加到指令上。
一个实用好处:0-10V 是高阻输入,一个 10kΩ 电位器加一个 10V 辅助电源就能手动无级调速,不需要任何控制器。样机调试和售后排查时这是最快的一条路。如果只想把连续可调拆成几个固定档,做法见0-10V 能否拆成固定转速档。
PWM:抗干扰更好,但要接受两端有死区
PWM 的有效区间通常不是 0–100% 占空比,而是两端各留一段死区(常见 10%–90%),死区内不是「极低速」而是「不转」或「全速」,各型号定义不同。具体窗口必须查该型号规格书,不同型号不一样,不能按经验值套。
频率窗口同理。控制器输出的 PWM 频率必须落在风机规格书给出的范围内,否则内部滤波会把占空比读错,表现为转速随频率变化而漂移。
PWM 是单向下行命令。业界有把故障信息用「拉低同一根线」回传的做法,但那需要风机侧专门设计,本站模拟量型号不提供这种回传。要诊断就走总线,或者自己加测量。
固定档位:在「只要几档风量」的场合,它就是最优解
新风机组、除湿机、简单的柜内循环,风量只需要低/中/高三档。这时候上无级调速,多付的是控制器的一路模拟量输出、一次标定和一份接线图;换来的却是实际用不到的连续可调。
本站 3 速 55 个型号、4 速 26 个型号。接线是若干开关量,代价也明确:档位之间不能平滑过渡,切换瞬间会有可听的转速跳变。
LIN:只在你已经有车规线束时才值得考虑
如果你的项目本身就是车内线束、或者整机厂已经把格栅、座椅、水泵都挂在 LIN 上,那是另一套前提。此时要考虑的是三件事:
- 主节点得有人当。 LIN 没有多主,调度表必须由主节点发,一旦主节点不实现,总线就是死的。
- 诊断能力有限。 能读转速、温度、故障码,但速率决定了刷新慢,不适合毫秒级联动。
- 失效行为要写进协议。 丢通信后进保护模式还是保持当前状态,是 OEM 与供应商各自定义的,不在 LIN 规范里——这一点与 0-10V 丢信号完全一样,必须逐项确认。
工业设备不选它,理由已经在第一节说过:同成本档位的 Modbus RTU 更合适。若确实需要 LIN,按定制项目走,不要在标准品目录里找。
Modbus RTU:能读数的最低门槛
如果你要做的是「在 HMI 上看一眼这台风现在多少转、有没有报警」,Modbus RTU 是性价比最高的一档。本站 24 个型号支持,集中在 AS 系列 EC 轴流(如 AS910A-E150A3-01,380–480VAC、25000 m³/h、1800W)和后向离心的 BC 系列(如 BC250A-E092D3-02,230VAC、1420 m³/h、160W)。
要点三条:地址要唯一且记录在案、总线两端要终端电阻、轮询周期别设得太快(从站是应答式的,主站问得越急,留给其他从站的时间越少)。十几台以内、监控为主、不需要毫秒级联动的场合,它足够。
局限也要说清:从站不主动上报。故障只有在下一次轮询被问到时才会被发现。如果热安全要求「风机停了必须立刻知道」,Modbus 的轮询周期就是你的发现延迟。
CAN FD:为多机协同和故障分级准备的
本站只有 3 个型号支持,全部是 460–800VDC 的高压平台:AG200A-D092BA-01、AG305A-D092BA-Y1、AG400A-D092BA-02,同属 800VDC 轴流系列。这不是巧合,是接口跟着电压域走的结果。
高压域里的 kW 级风机不再是通风附件,而是热管理回路的主力执行器,要和压缩机、水泵、阀争用冷量。这种情况下需要的不是「更快的通信」,而是三件只有总线才能提供的能力:多节点协同、故障分级(欠压、过温、堵转分别对应降额、跛行还是停机)、以及和其他高压设备同网联动。
CAN FD 的支持不是免费的:120Ω 终端、支线长度要控制、共模范围要对上,这些都要在系统设计阶段就画进去,不能等调试时再补。
四、本站 121 个型号的接口分布
选型建议如果不落到自己的产品目录上,就只是通用科普。下面是站内 121 个型号的统计(2026-11 数据):
| 调速接口 | 支持型号数 | 占比 |
|---|---|---|
| 0-10V / PWM | 107 | 88% |
| 3 速固定档 | 55 | 45% |
| 4 速固定档 | 26 | 21% |
| 0-6.5V 模拟量 | 25 | 21% |
| Modbus RTU(RS485) | 24 | 20% |
| 0-5V 模拟量 | 24 | 20% |
| CAN 2.0 / CAN FD | 3 | 2% |
| LIN | 0 | 0% |
另有 95 个型号(79%)同时提供两种以上接口——也就是说,接口常常不是二选一,而是同一台风机的两个通道。比如 CF160-2000CFM-01 同时支持 0-10V/PWM、4 速固定档和 Modbus RTU,可以先用模拟量跑通产线,再接总线做远程监控。
从电机类型看,121 个型号里 EC 93 个、DC 21 个、AC 7 个。模拟量接口在 EC 与 DC 型号上是标配;AC 型号多为固定转速,不需要调速接口。全部型号可按品类检索:轴流风机、后向离心、机架式鼓风机。
五、五类场景怎么选
| 场景 | 推荐 | 理由 | 选错的代价 |
|---|---|---|---|
| 单台,只要一个转速旋钮 | 0-10V | 高阻输入,一个电位器即可,无需控制器 | 上 Modbus 等于为读不到的需求付布线、地址和组态成本 |
| 两三台,PLC 已有模拟量输出 | 0-10V 或 PWM | 接线最省,调试最快 | 走总线要先解决地址、终端和轮询周期 |
| 有 PLC/HMI,要读转速与报警 | Modbus RTU | 能读数的最低门槛,本站 24 个型号可选 | 只给 0-10V,故障只能靠柜温反推,发现从分钟级退到小时级 |
| 多台并联、要同步、故障要分级 | CAN FD | 多主仲裁、主动上报、64 字节单帧 | 用 Modbus 轮询,发现延迟就是轮询周期;无仲裁,冲突要软件重发 |
| 400VDC 以上高压平台 | CAN FD | 供应商默认形态,与 BMS/绝缘监测同网 | 硬线自建链路,共模、dv/dt、EMC、线束验证全落到自己头上 |
| 只要低/中/高三档风量 | 3 速或 4 速固定档 | 免标定,不需模拟量模块,接错不损坏风机 | 上无级调速,多付一路模拟量输出和一场标定 |
| 车内线束、整机厂统一 LIN | 定制件 | 前提是主节点已存在、诊断要求不高 | 在标准品里找 LIN,找不到还耽误工期 |
高压那一行值得单独展开:机柜侧的 48VDC 与 800VDC 是两套供电架构,风机接口的选择也随之分叉,这条分岔在48VDC 与 800VDC 电信机柜风机选型指南里讲得更细。
六、三个问题,按顺序问
第一问:这台风机要不要说话? 要读转速、电流、温度、故障码,进第二问。只需要下发命令,0-10V 或 PWM,到此为止,不必再往上选。
第二问:母线上有几台风机,要不要协同? 一台到两三台、以监控为主,Modbus RTU。多台要同步、故障要分级、要和别的设备同网,进第三问。
第三问:电压域在哪? 400VDC 以上,CAN FD——这是高压平台的默认形态,也是唯一能同时满足协同与故障分级的选择。
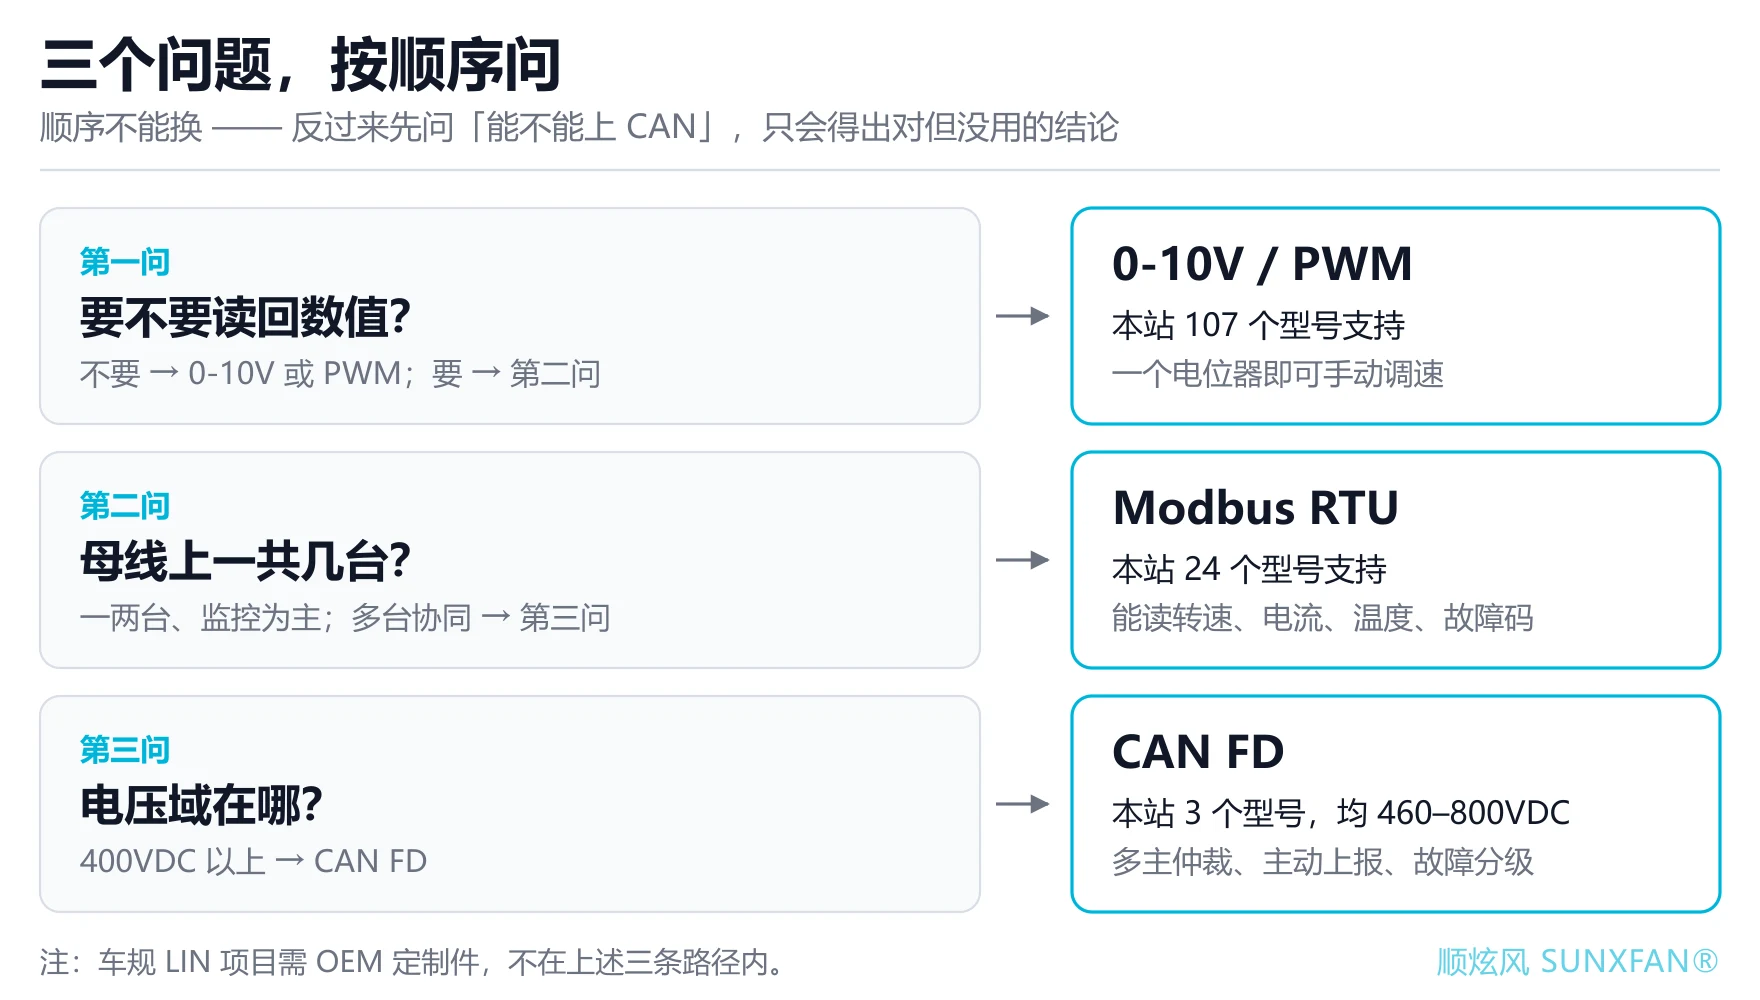
三个问题的顺序不能换。反过来先问「能不能上 CAN」,就会得出「CAN 最好」这种既正确又没用的结论。
一个容易漏掉的工程细节
无论选哪一种,「信号丢失时风机怎么动作」都必须逐型号确认并写进技术协议。常见的三种是:全速运行(保护热源优先)、保持当前转速、停机。三者在热安全上是完全不同的三种设备,不能按「一般会全速」处理——本站不同型号、不同固件版本的行为可能不同,这一条只能查规格书或问工程,不能靠惯例。
LIN 也是同一个道理:丢通信后的保护动作由 OEM 与供应商约定,不在协议规范里。
Bottom Line
调速接口没有最优,只有「配不配得上这台风机的信息需求」。0-10V、PWM、固定档位是命令;LIN 与 Modbus 是会话;CAN FD 是协商。层级不同,谈不上谁替代谁。先回答「要不要说话」和「热安全判断放在谁身上」,接口就自然定下来了。
需要帮忙确认某个具体型号的接口量程、PWM 频率窗口或丢信号行为,把型号和控制器型号发过来,我们可以给出对应的接线与参数建议。
这篇文章已同步输出为 PDF,可在下载中心 · 风机研究取用或转发给同事。